
09 · Factorizaciones matriciales
Parte IV, bloque 5 de Tensores para Aprendizaje Automático. La sección 01 dibujó el mapa de las factorizaciones. Esta sección lo recorre, sobre datos reales, y responde las dos preguntas que de verdad tiene quien trabaja con esto: cuál elijo para estos datos y cuánto me cuesta.
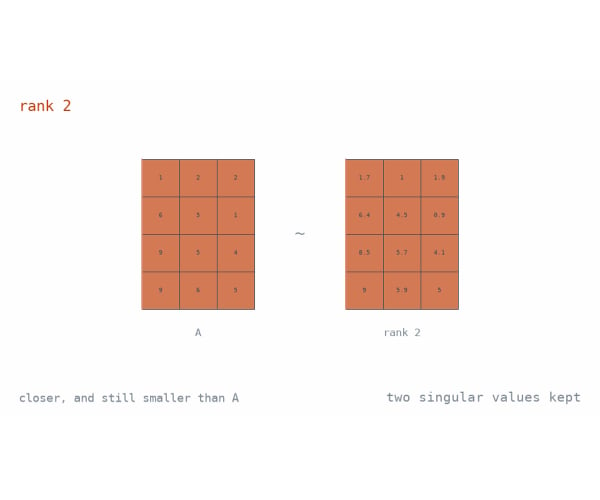
La idea organizadora es que las seis son optimizaciones con restricciones, y la restricción es lo que da a cada factorización su forma. QR minimiza ‖y − Xβ‖ sujeto a una Q ortonormal. La SVD truncada minimiza ‖A − B‖_F sujeto a rank(B) ≤ k, y Eckart–Young–Mirsky demuestra que nada lo hace mejor. NMF minimiza lo mismo sujeto a W, H ≥ 0: peor en error por construcción, y se elige igual, porque los componentes salen como partes que puedes nombrar.
Aquí también se nombra por fin la descomposición espectral, una hora antes de que la sección 10 se apoye en la misma maquinaria.
Estudia aquí y luego ejecuta lo real: cuaderno 09 en Colab · el manual · inicio del taller
Creado a partir del material del propio taller, de Ravi Kalia y Sebastian Laverde Chunza, CC BY 4.0.
Tu ruta en esta unidad
Paso 1 de 3
Repaso inicial
Echa un primer vistazo a cada tema y marca Entendido cuando tengas la idea general.